技術說明系列 1 - 編碼器 | 圖解原理與比較
前言
在運動控制 (motion control) 中,受控件的位置回授 (position feedback) 極為重要,此物理量資訊是達到位置環 (position loop) 閉迴路 (closed-loop) 控制的必要條件。即使是在電流環 (current loop) 的開迴路控制 (open-loop) 中,現代的伺服馬達往往也需要位置回授達到精準的馬達換相控制 (Commutation Control)。編碼器 (encoder) 正是為此而生,不論是提供線性移動或旋轉移動的位置資訊,此資訊可以進一步得到速度、加速度的資訊,在各種工業、科學和消費設備中都有廣泛的應用。
常見的編碼器分類
市售常見的編碼器依照感測原理可以分為以下5種類型,以下將比較其不同運作原理的旋轉編碼器 (Rotary Encoder) ,而線性編碼器 (Linear Encoder) 的原理也大致相同。顧名思義,旋轉編碼器用於量測旋轉機構的角度位移,而線性編碼器則量測直線的位移。
- 增量型編碼器 (Incremental Encoder)
- 弦波編碼器 (Sine Encoder)
- 解角器 (Resolver)
- 磁性編碼器 (Magnetic Encoder)
- 電子式編碼器 (Netzer Electric Encoder™)
1. 增量型編碼器 (Incremental Encoder)
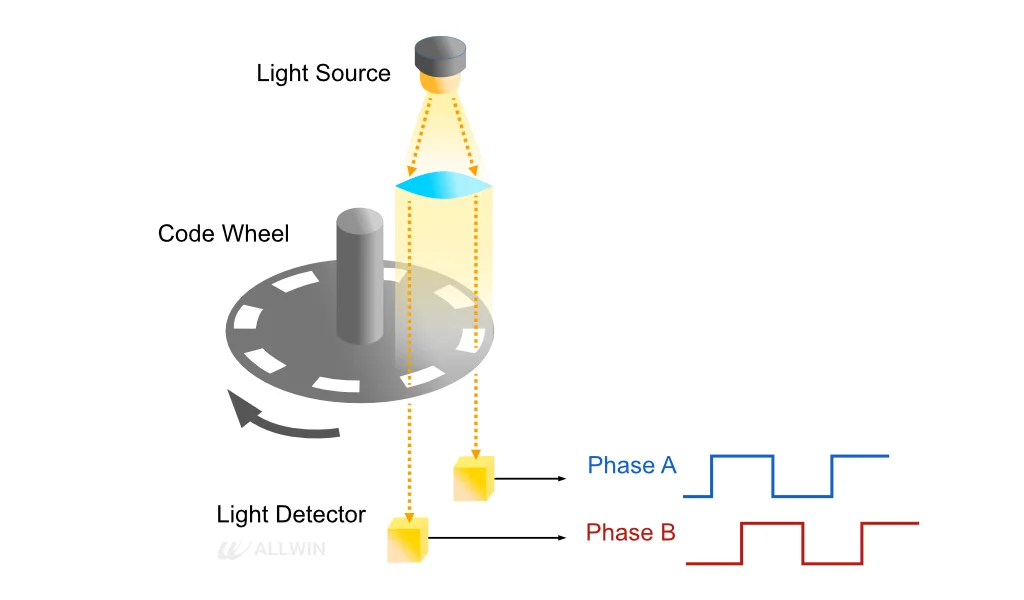
泛指常見的光學式增量型編碼器,也被稱為 TTL 編碼器 (Transistor-Transistor Logic),自 1960 年代初以來就被廣泛使用。藉由旋轉時光源通過光柵的穿透與遮蔽,輸出高低電壓位的脈衝列 (Pulse Train) 電子訊號,進而解析為角度資訊。因此編碼器須由光源、光感測器和一個交替透明和不透明部分的旋轉刻度 (光柵) 組成,如下圖。而輸出兩組相位差90º的脈衝列A與B的用意在於,藉由偵測A或B先從低電位變為高電位,我們可以得知此時為正轉或反轉,這是單一脈衝列無法達到的。儘管精度相當良好,但編碼器中的光學元件使得此類編碼器在受到振動、衝擊與極端溫度時容易失效。
2. 弦波編碼器 (Sine Encoder)
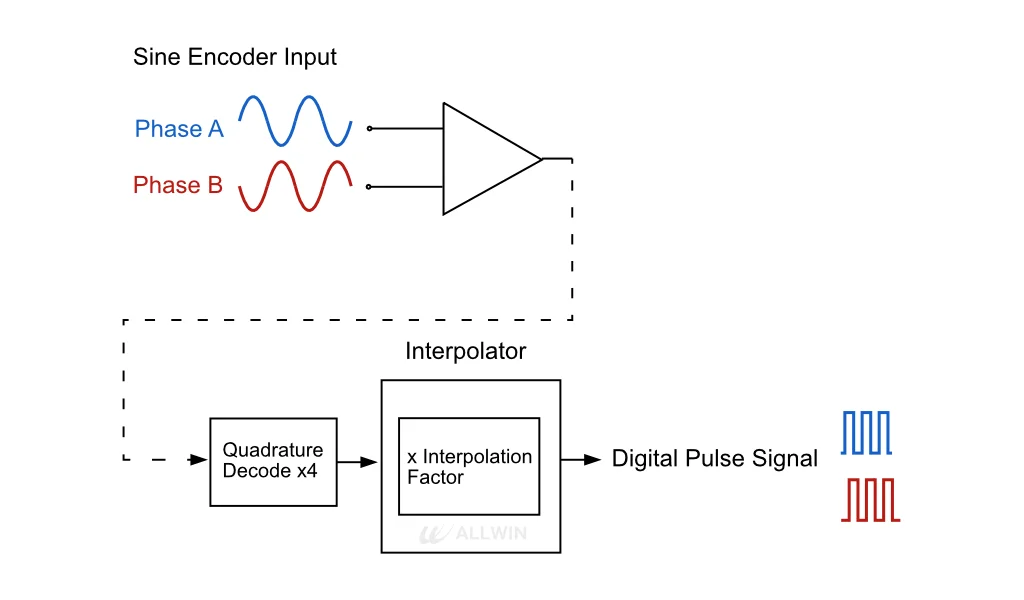
上述增量型編碼器,光柵的數量越高則解析度越高,但光柵數量終究有其物理極限,因此 Sine Encoder 便是運用相同運作原理,但將輸出脈衝列訊號改為輸出類比的弦波訊號。類比的弦波訊號需要再經由電路轉換為數位訊號。由於弦波訊號具有振幅和相位,我們可以將每個完整的弦波轉換為一個脈衝列。這將一個弦波轉換為多個脈衝的過程被稱為插值 (interpolation)。插值的解析度可以非常高,取決於電子電路的性能。由於與增量型編碼器一樣有光學元件,因此Sine Encoder 在受到振動、衝擊與極端溫度時容易失效。
3. 解角器 (Resolver)
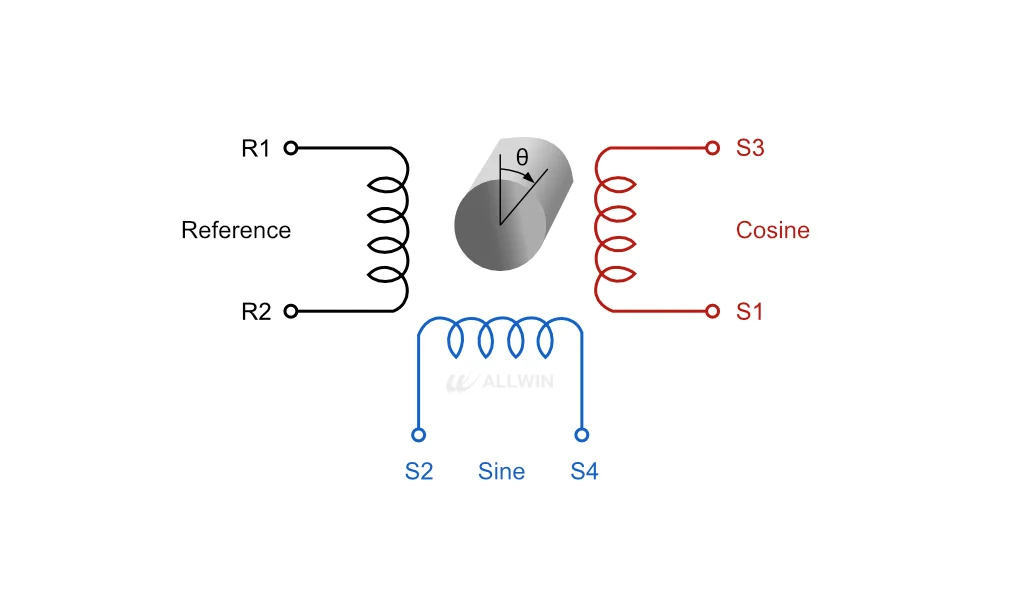
解角器是一種非常堅固的類比設備。解角器的原理與變壓器相同,它有一個主線圈,施加弦波做為參考信號,和兩個90度相位差的次級線圈,提供正弦和餘弦的輸出信號。參考信號、正弦和餘弦位於解角器的定子上。解角器的轉子將參考信號耦合並傳輸到次級線圈輸出。隨著馬達軸的轉動,轉子的位置以及正弦和餘弦輸出的振幅和相位都會改變。在360º中的每一個點上,正弦和餘弦的振幅和相位關係都是獨特的,因此解角器是絕對式的。輸出的正弦和餘弦訊號都常由接收端的解角數位轉換器 (RDC, Resolverto-Digital Converter) 轉換為數位訊號。與其他回授設備不同,解角器的構造非常簡單,只有外殼和線圈,該結構使其具有耐溫、耐衝擊與耐振動的特性。並且由於沒有任何接觸零件,解角器不會隨著時間而磨損。
4. 磁性編碼器 (Magnetic Encoder)
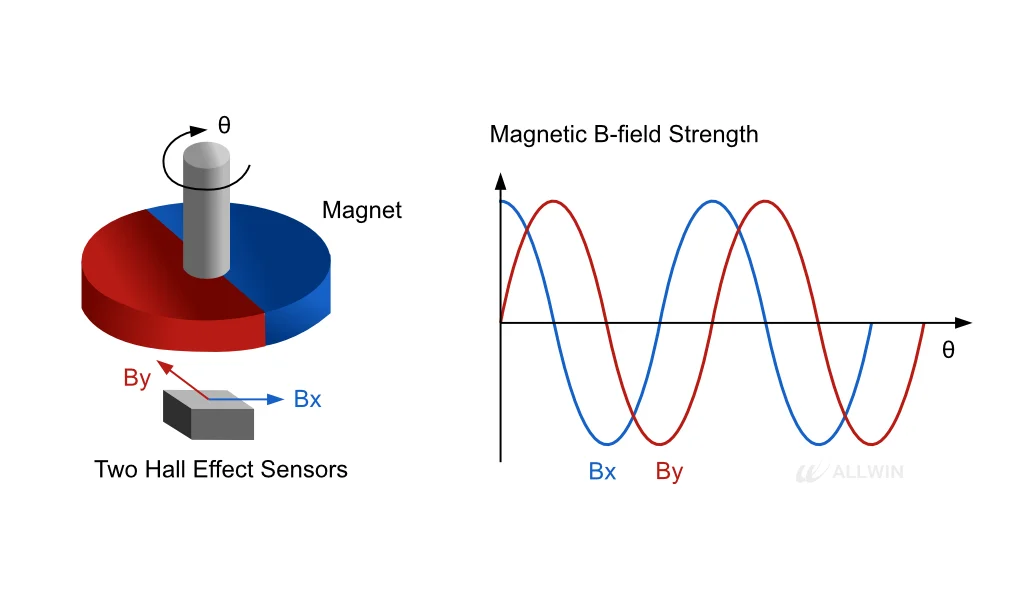
磁性編碼器運作原理為透過偵測磁場變化得到位置訊息,再轉換成為電子訊號輸出。最基本的磁編碼器由磁性感測器與永久磁鐵組成。 由霍爾元件 (Hall Effect Sensor) 組成的磁感測器安裝在固定端,永久磁鐵則安裝旋轉軸的末端。 當永久磁鐵旋轉時,磁感測器中配置的兩組互相垂直的霍爾元件將分別感測到 x 方向與 y 方向的磁場變化,經由電路解析後可得到絕對式的位置資訊。磁性編碼器的耐候性較光學式編碼器好,但在要求高精度、高解析度的場景中較難達到要求。
5. 電子式編碼器 (Netzer Electric Encoder™)
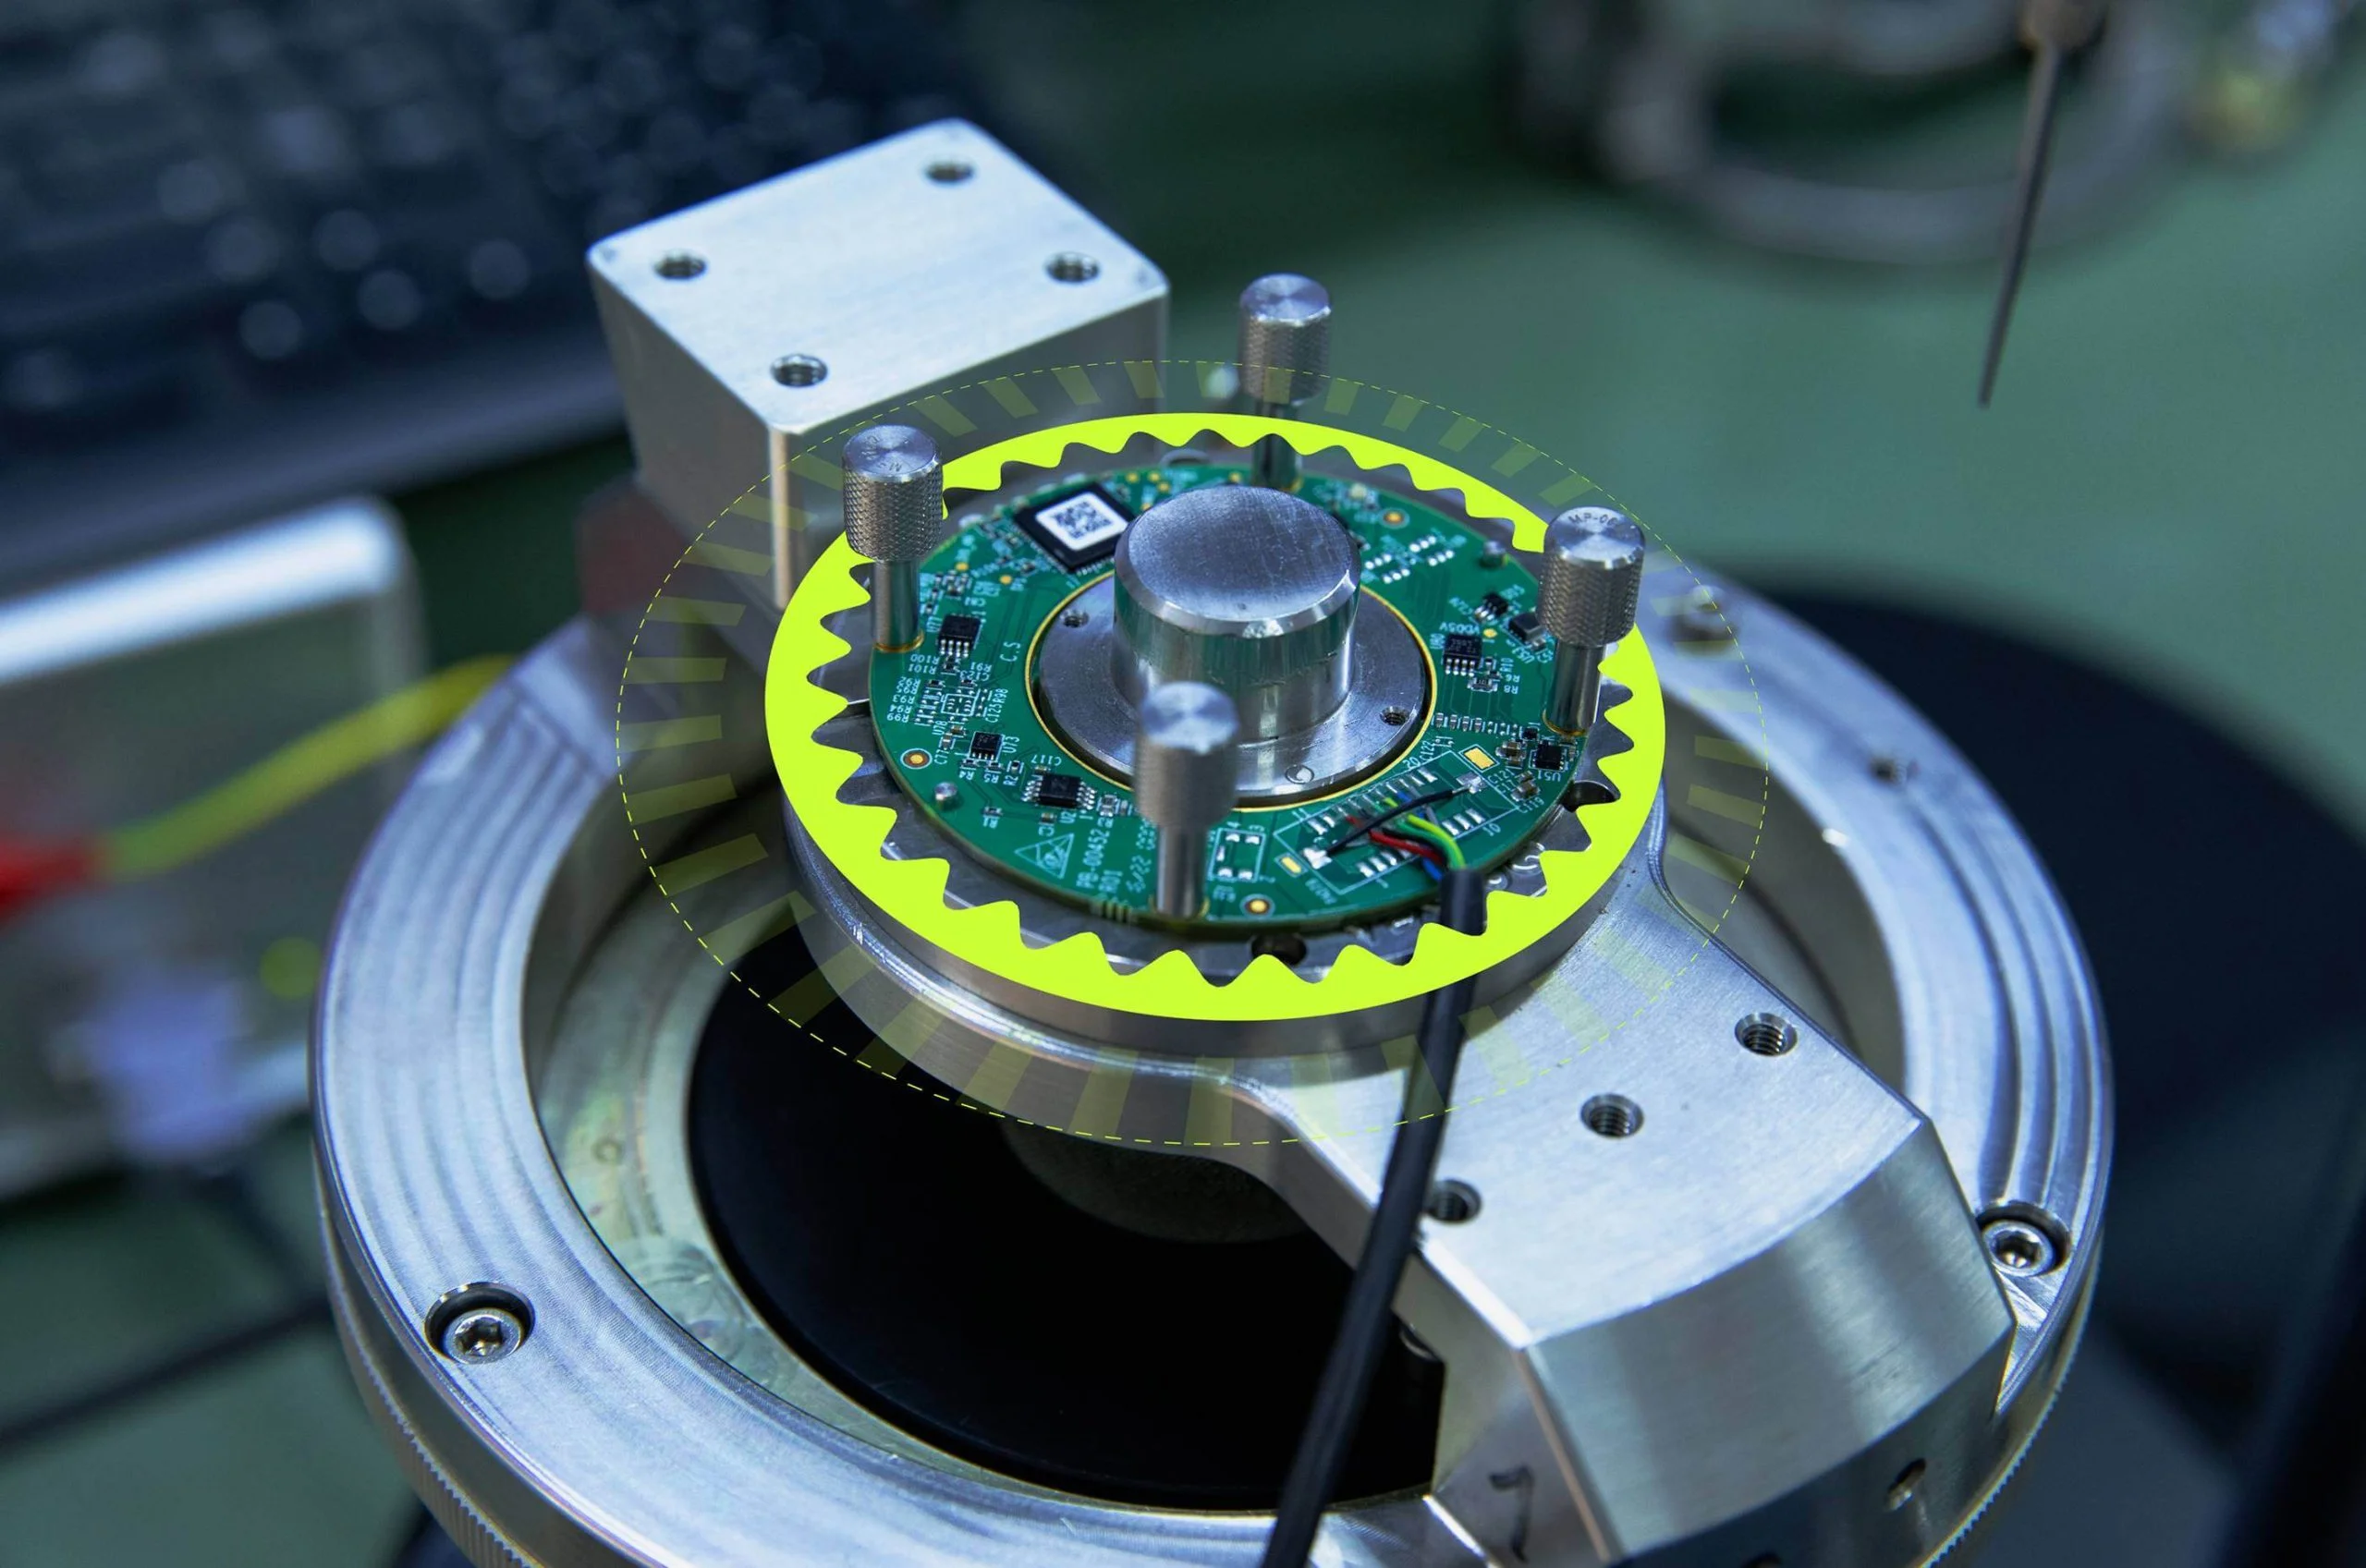
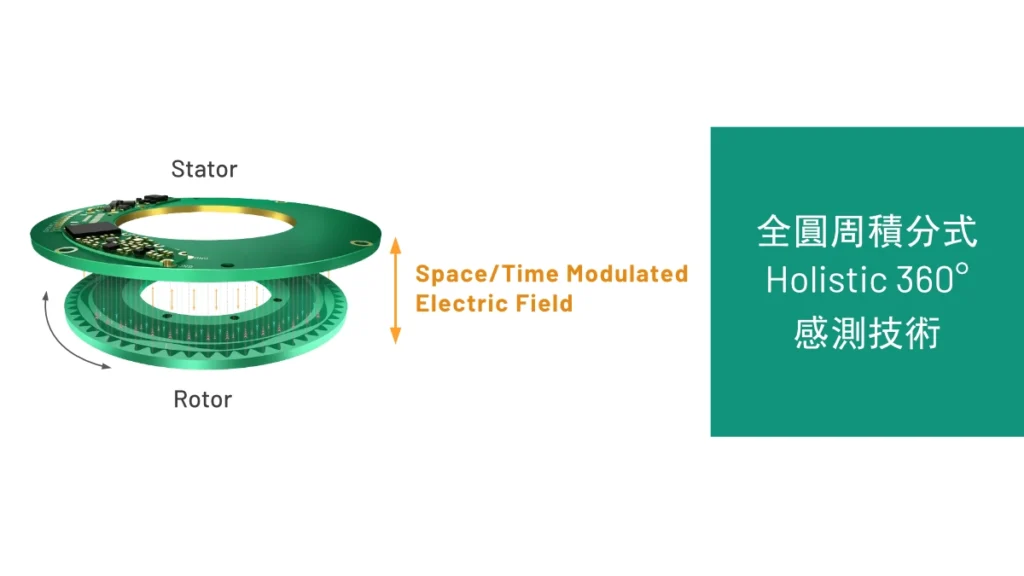
由 Netzer Precision Position Sensors 開發的專利 Netzer Electric Encoder™ 電子式編碼器,利用無接觸的定子與轉子之間隨著位移而有對應的時空調諧電場 (Space/Time Modulated Electric Field) 得到絕對式角度,可以得到接近頂尖光學式編碼器的精度與解析度,卻同時保有超高的奈衝擊、震動、溫度與電磁波干擾的軍規等級特性,並且中空軸與輕薄的特性使客戶非常容易整合於緊湊的機構設計中。各方面的高性能以及針對符合 ISO-13485 醫療器材的設計,使 Netzer Electric Encoder™ 電子式編碼器不僅在航太與國防領域深獲信任,更在醫療技術、自動化等領域提供其他解決方案無法達到的性能。
編碼器如何選擇 – 比較表
| 光學式編碼器 | 解角器 | 磁性編碼器 | 電子式編碼器 | |
| 精度/解析度 | 中-極高 | 低 | 低 | 高 |
| 耐候性 (溫度/振動/衝擊) | 差 | 極好 | 好 | 極好 |
| 抗電磁干擾 | 好 | 極好 | 差 | 極好 |
| 尺寸/重量 | 中 | 大 | 小 | 極小 |
總結
在精密運動控制系統中,編碼器的選擇直接決定了系統的定位精度、可靠度與整體架構成本。傳統的光學式(Optical)、磁性式(Magnetic)與解角器(Resolver)各具特色,但面對現代工業與高階航太系統越來越嚴苛的要求,皆各自暴露出無法忽視的技術瓶頸。
Netzer Precision 研發的專利電子式編碼器(Electric Encoder™),採用非接觸式電子感測技術,結合極為輕薄的中空無框定子(Stator)與轉子(Rotor)結構。透過 360° 全周電場感測與即時訊號的效能,使電子式編碼器在保有光學級高精度的同時,更具備傳統光學與磁性編碼器無法企及的強固性與安裝公差容忍度。